
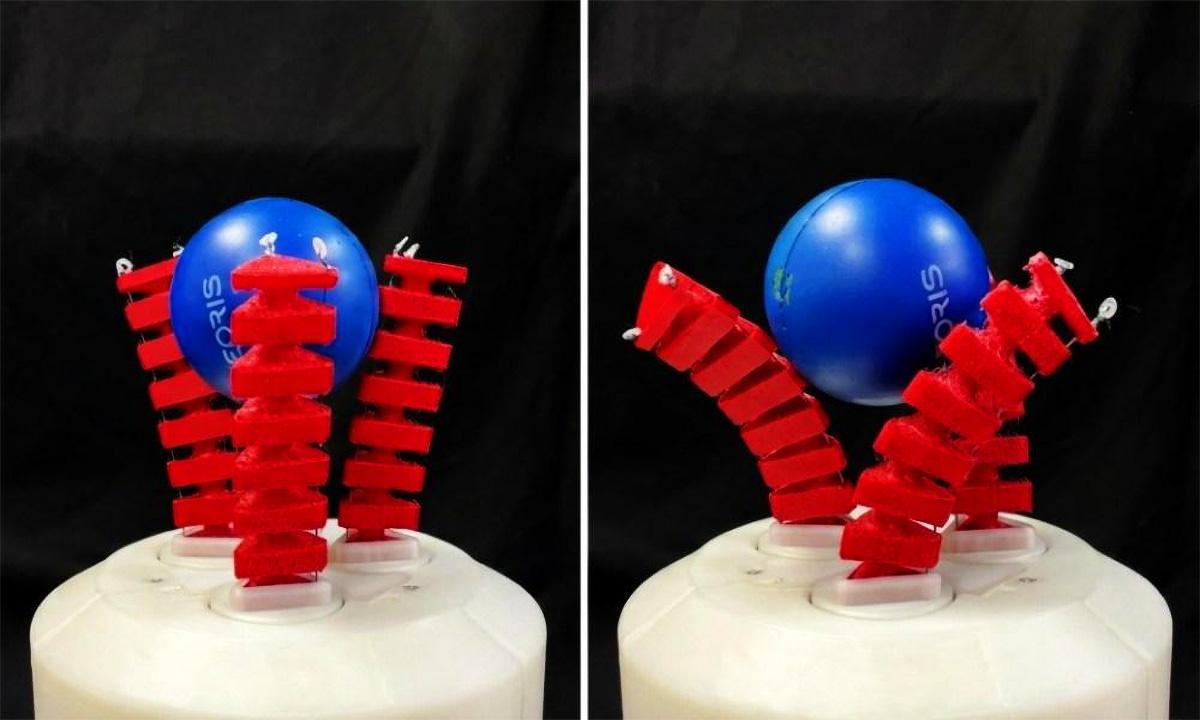
Uma equipe de pesquisadores da Universidade Pública de Navarra (UPNA) e da Universidade Carlos III de Madrid (UC3M) apresentou uma garra robótica flexível que vai além da simples preensão de objetos. O sistema consegue rolar objetos e alterar sua orientação entre os dedos sem precisar soltá-los ou colocá-los sobre uma superfície para agarrá-los novamente. Essa destreza, conhecida como manipulação na mão, ainda é incomum nesse tipo de mecanismo.
O desenvolvimento visa superar uma limitação clássica. A flexibilidade das garras macias permite que elas se adaptem a formatos, tamanhos e rigidez muito diferentes, mas realizar movimentos precisos após a preensão costuma ser difícil. Os pesquisadores publicaram seus resultados na revista científica Bioinspiration & Biomimetics , onde descrevem uma arquitetura projetada para aprimorar essa capacidade de manipulação.
Design de três dedos e movimentos coordenados
A garra consiste em três dedos flexíveis, cada um com três graus de liberdade . Além de se dobrarem, eles podem girar em torno do próprio eixo. Ao coordenar esses movimentos, o dispositivo permite que o objeto gire continuamente enquanto permanece preso. A ideia é separar duas ações que estão interligadas em muitos sistemas flexíveis: fechar os dedos em torno de uma peça e, em seguida, alterar sua posição.
Os pesquisadores comparam o resultado a gestos cotidianos. É semelhante a girar um frasco na mão para ler o rótulo sem colocá-lo sobre a mesa, ou ao movimento de desrosquear uma lâmpada. Para uma pessoa, é quase automático; para um robô flexível, requer o controle das forças de preensão, deslocamentos relativos e deformações de materiais que não se comportam como uma junta rígida convencional.
A equipe não está tentando replicar uma mão humana, mas sim dotar a máquina de parte da destreza manual usada diariamente. Na prática, isso permite que um objeto seja reorientado antes do uso, colocado em uma posição diferente ou preparado para uma tarefa subsequente sem iniciar um novo ciclo de preensão.
Candidaturas, testes e financiamento
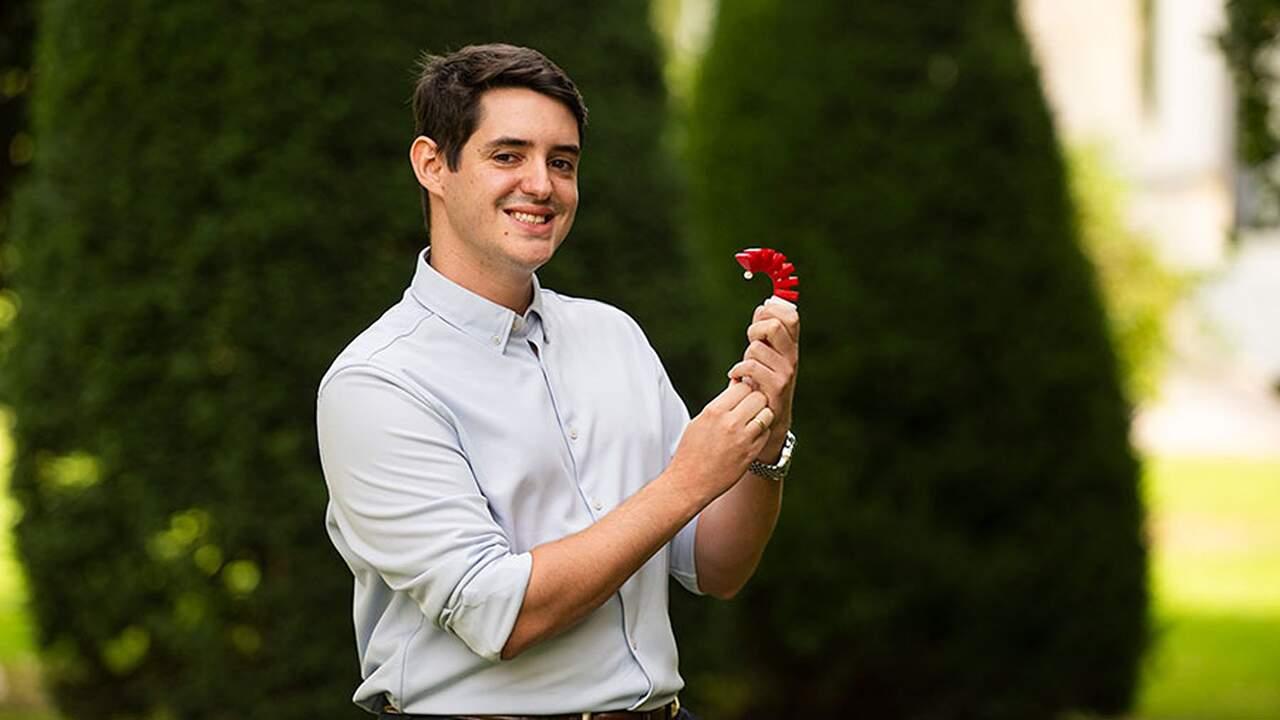
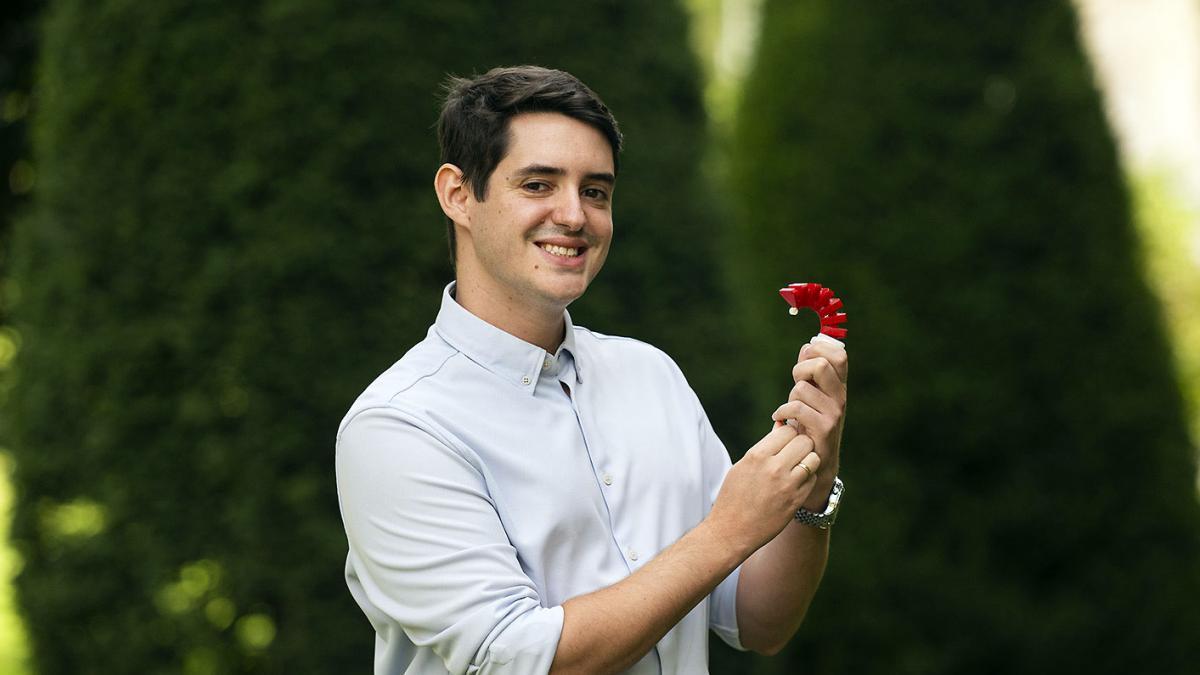
O design também é modular. Cada um dos três dedos pode ser montado e desmontado separadamente , permitindo a substituição de um elemento danificado sem a necessidade de trocar toda a garra. Essa característica facilita a experimentação com diferentes configurações e pode simplificar a manutenção em desenvolvimentos futuros.
Durante os testes, os pesquisadores utilizaram uma grande variedade de objetos: uma garrafa de água, um balde, um pacote de lenços de papel, um fidget spinner, uma figura impressa em 3D, um patinho de borracha, vários bichos de pelúcia, uma chave de fenda e uma rosa artificial . A mesma estratégia foi usada para segurar objetos de diferentes tamanhos, formatos e rigidez, e para girá-los sem soltar a pegada.
As aplicações potenciais abrangem tarefas em que um robô precisa ajustar sua preensão em um objeto sem ter que soltá-lo e agarrá-lo novamente. Exemplos incluem orientar uma peça antes da montagem , manusear produtos delicados ou com formatos irregulares, separar pedidos, preparar materiais de laboratório ou trabalhar com itens que mudam de forma. Os setores mencionados incluem alimentos, logística, laboratórios, manufatura e robótica assistiva.
Outro campo onde essa abordagem se encaixa é a robótica colaborativa . Em espaços compartilhados por pessoas e máquinas, os sistemas flexíveis podem se adaptar fisicamente a ambientes menos estruturados do que uma célula industrial tradicional. A capacidade de reorientar um objeto dentro da própria garra amplia as operações que podem ser realizadas com uma única preensão.
O projeto foi financiado pelos projetos ADAPTA e SIROCO , promovidos pelo Ministério da Ciência, Inovação e Universidades, juntamente com fundos FEDER da União Europeia. Os autores do estudo são Carlos Relaño Gibert, da Universidade Pública de Navarra (UPNA), e Alberto Rodríguez-Sanz, Lisbeth Mena e Concepción A. Monje, do Laboratório de Robótica da Universidade Carlos III de Madrid (UC3M).
Ao contrário dos robôs industriais rígidos, que normalmente precisam conhecer a geometria exata do objeto que irão manusear, os robôs flexíveis oferecem maior adaptabilidade ao toque. Isso não elimina a necessidade de visão, controle e planejamento, mas reduz a dependência de uma forma específica e possibilita o manuseio de objetos frágeis ou imprevisíveis com uma margem de segurança maior.
Este avanço ainda está em fase de pesquisa experimental. Os testes demonstram que a arquitetura funciona com o conjunto de objetos estudado, embora sua implementação em linhas de produção reais dependa de fatores como velocidade de ciclo, repetibilidade, manutenção e integração com outros sistemas. Se essas condições puderem ser atendidas sem sacrificar a simplicidade mecânica, a manipulação dentro da garra poderá eliminar operações auxiliares em tarefas que atualmente exigem liberação, reposicionamento e nova preensão.